Wat er op uw site beweegt, dag en nacht, ter plaatse gemeten.
Vrachtwagens, bestelwagens, auto's en personen aan uw poorten, docks en terrein: geteld per klasse, getimed en op een plan getoond. Radar en LiDAR hebben geen licht nodig en leggen geen gezichten of herkenbare beelden vast. De verwerking draait op een edgecomputer op uw site.
Gebouwd en getest op onze eigen opnames. We zetten de eerste pilotprojecten op met site-eigenaars.
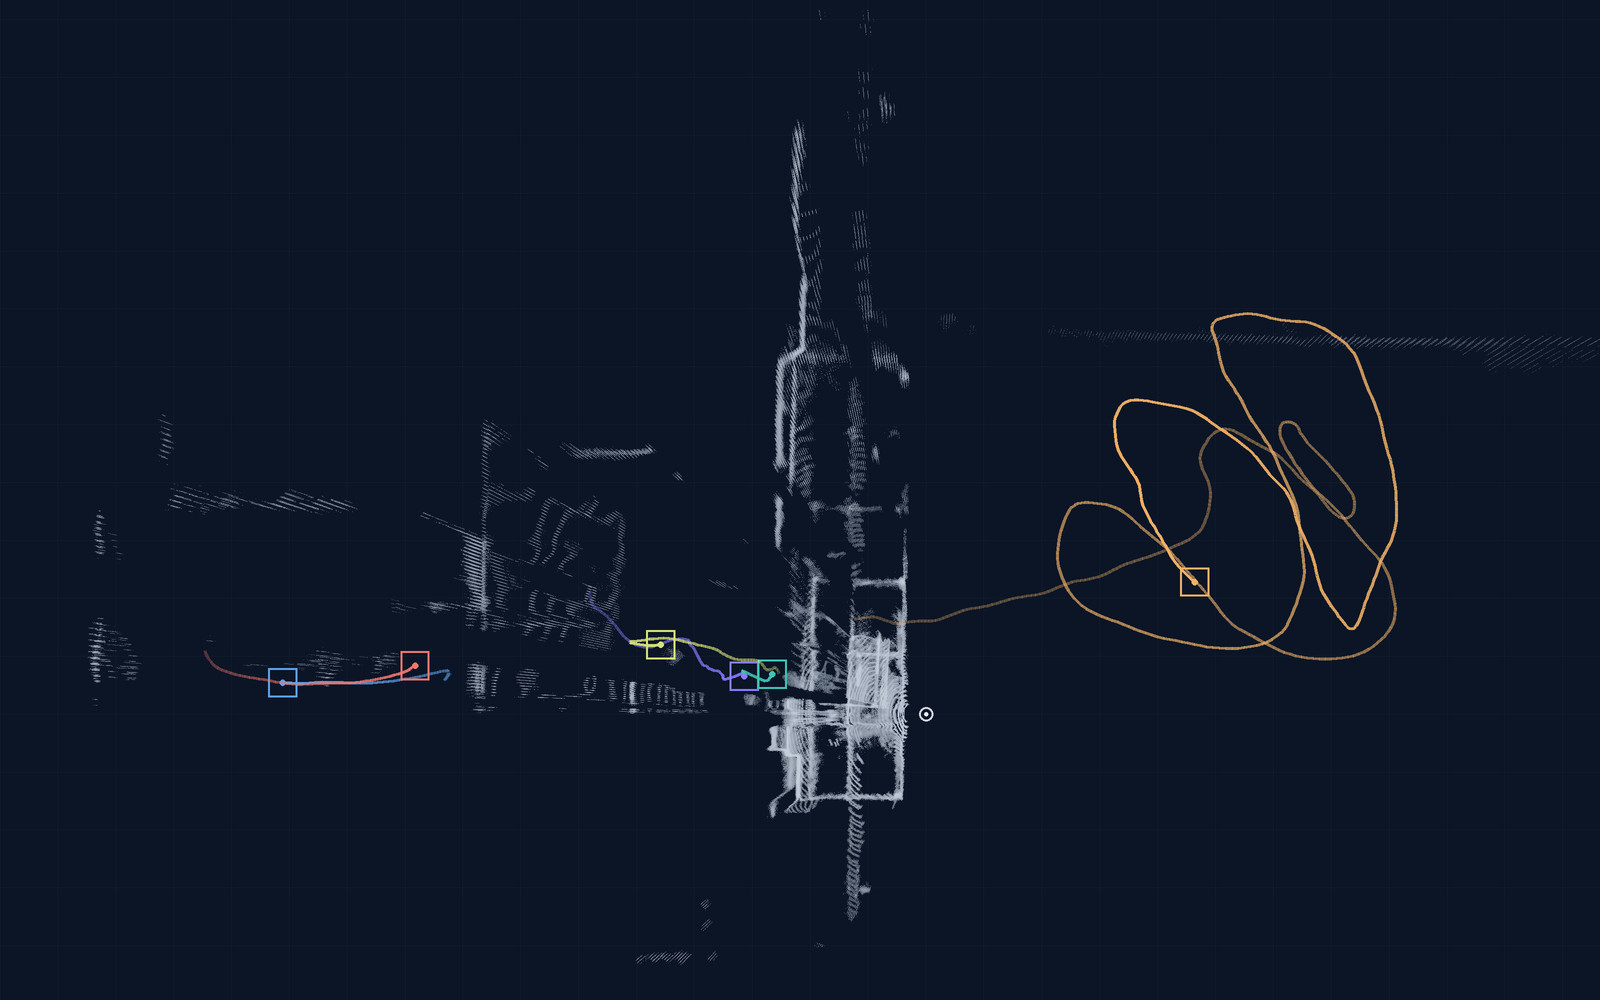
Drie manieren waarop we met site-eigenaars werken
De meeste projecten starten met het verkeer op het terrein. Drone 3D is een verwerkingsdienst voor beelden die u zelf met uw drone opneemt. Bezetting zonder camera's is in ontwikkeling en wordt als pilotproject aangeboden.

Verkeer op het terrein
Poorttellingen per klasse, verblijftijden aan docks en in wachtzones, bezetting van terrein en parking, zonealarmen. Radar en LiDAR, een edgecomputer op de site en een webconsole met plan, zones, alarmen, gebeurtenissenlog en CSV-export.
Verkeer op het terrein →
Drone 3D: u vliegt, wij verwerken
Stuur ons de video van uw dronevlucht. U krijgt een getextureerde mesh, een dichte puntenwolk, een orthofoto, een hoogtemodel en het cameratraject terug.
Drone 3D →
Bezetting zonder camera's
Is een ruimte of zone in gebruik? Aanwezigheid via wifisignalen of radar, zonder camerabeeld. Aangeboden als pilotproject in één zone.
Over bezetting →Welke sensor ziet wat
Elke sensor heeft zijn sterke punten. Op de meeste sites combineren we radar en LiDAR, en voegen we alleen een camera toe waar die helpt.
| LiDAR | Radar | Camera | Wifidetectie | |
|---|---|---|---|---|
| Wat hij meet | Exacte positie en vorm van voertuigen en personen, in 3D | Afstand, positie en snelheid van wat beweegt | Hoe dingen eruitzien: type, kleur, markeringen | Of er personen in een ruimte of zone aanwezig zijn |
| In het donker | Werkt: hij brengt zijn eigen licht mee | Werkt | Heeft licht of infraroodverlichting nodig | Werkt |
| Regen en mist | Lichte regen is geen probleem; dichte mist en zware sneeuw beperken zijn zicht | Grotendeels ongevoelig | Beperkt, ongeveer zoals het menselijk oog | Binnen gebruikt |
| Legt gezichten of herkenbare beelden vast | Nee: alleen punten en vormen | Nee | Ja, tenzij gemaskeerd of niet opgeslagen | Nee |
| Typisch gebruik | Poorten, rijstroken en zones waar de positie telt | Poorten en terreinen, 's nachts en bij slecht weer; snelheid | Voertuigtypes onderscheiden waar er licht is; een gebeurtenis controleren | Bezetting van ruimtes en zones (R&D, alleen als pilotproject) |
Wat op de site blijft
De sensoren en de edgecomputer staan op uw site. Wat de edgecomputer verlaat, zijn gebeurtenissen en tellingen, geen beelden.
- Radar en LiDAR meten posities, vormen en snelheden. Ze leggen geen gezichten of herkenbare beelden vast.
- Een camera is optioneel. Waar u er een wilt, spreken we met u af wat hij opneemt, wat wordt bewaard en hoe lang.
- Tellingen, verblijftijden en gebeurtenissen gaan naar de console, die op servers binnen de EU draait, en naar de exports; alarmen kunnen ook per e-mail of sms worden verstuurd. Beelden verlaten de site niet, tenzij met u afgesproken.
Schema: van de sensoren naar uw console
Hoe een project verloopt
Vijf stappen, van het eerste bezoek tot de overdracht. Bij elke stap weet u wat u ontvangt en wat we van u nodig hebben; de pagina van het pilotproject beschrijft de pilot zelf stap voor stap.
- 01Plaatsbezoek
- 02Haalbaarheid
- 03Pilotproject
- 04Evaluatie
- 05Overdracht of uitbreiding
Elke stap: wat u ontvangt, wat wij nodig hebben
- 01
Plaatsbezoek
We lopen met u langs de poorten, de docks en het terrein en noteren wat geteld moet worden en waar sensoren kunnen komen.
- U ontvangt
- Onze notities en een eerste sensoropstelling
- Wij hebben nodig
- Toegang tot de site en iemand die het verkeer er kent
- 02
Haalbaarheid
We controleren wat elke sensorpositie kan zien, en wat de site biedt aan stroom en netwerk.
- U ontvangt
- Een haalbaarheidsnota met de voorgestelde posities en de scope van een pilotproject
- Wij hebben nodig
- Siteplannen, openingsuren, gegevens over bestaande camera's en het netwerk
- 03
Pilotproject
We installeren sensoren en een edgecomputer aan één poort of in één zone, voor een vaste scope en een vooraf afgesproken duur.
- U ontvangt
- Toegang tot de console en exports tijdens het pilotproject
- Wij hebben nodig
- Een montagepunt, stroom en een netwerk- of mobiele verbinding
- 04
Evaluatie
We vergelijken de resultaten met de succescriteria die vóór de installatie zijn afgesproken, bijvoorbeeld uw poortregistraties of handmatige tellingen.
- U ontvangt
- Een eindrapport van het pilotproject
- Wij hebben nodig
- De referentiegegevens, en iemand om de resultaten met ons te bespreken
- 05
Overdracht of uitbreiding
U beslist: uitbreiden naar meer poorten en zones, het systeem houden zoals opgeleverd, of stoppen, waarna wij de apparatuur weghalen.
- U ontvangt
- Het opgeleverde systeem met documentatie en opleiding, of een nette verwijdering
- Wij hebben nodig
- Uw beslissing, en de mensen die het systeem zullen beheren
Bezetting zonder camera's
Hoe het werkt, status, wat u ontvangt
Is een vergaderzaal, een pauzeruimte of een zone in gebruik? Wifidetectie leest aanwezigheid af uit het wifiradiosignaal tussen kleine modules; radar detecteert aanwezigheid en beweging. Geen van beide vormt een camerabeeld.
- Status: in ontwikkeling, gebouwd en getest op onze eigen opnames.
- Hoe we het aanbieden: als pilotproject in één ruimte of één zone, met de scope en de succescriteria vooraf afgesproken.
- Wat u ontvangt: een live aanwezigheidsoverzicht per ruimte of zone, een gebeurtenissenlog en een eindrapport van het pilotproject.
Voor ingenieurs
De technische stack achter elk sensortype, door ons geïntegreerd, getraind en getest. Modellen zoals PointPillars en YOLO zijn open source.
Technische stack per sensortype (tabel)
| Sensortype | Sensorklasse | Verwerking | Resultaat |
|---|---|---|---|
| LiDAR | LiDAR met 128 lijnen via UDP | UDP-ingestie, PCAP-replay, filtering op afstand en reflectiviteit, voxel-downsampling, scheiding van achtergrond en grond met RANSAC, clustering, PointPillars-detectie, tracking | Gevolgde 3D-kaders; viewers in pyqtgraph, PyVista en Open3D |
| Radar | mmWave-radar | Acquisitie, labeling, samengestelde datasets, classificator voor grondobjecten | Afstand, radiale snelheid, hoek en klasse van voertuigen, voetgangers en fietsers |
| Camera | 4K-camera | Detectie en segmentatie van het YOLO-type, geëxporteerd naar ONNX, ONNX Runtime met DirectML- of NPU-versnelling | Objectklasse en kader in het beeld |
| Dronevideo | Video van de drone van de klant, optioneel telemetrie- of SRT-bestand | Beeldselectie, schatting van de camerapositie, dense matching, meshing, orthofoto en hoogtemodel | Getextureerde mesh, dichte puntenwolk, orthofoto, hoogtemodel, cameratraject |
| Wifidetectie | Wifimodule | Opname van channel state information (CSI), firmware, FastAPI-backend, modellen voor aanwezigheid | Aanwezigheidsstatus, live dashboard |
| Fusie | Radar + LiDAR, camera optioneel, op een edgecomputer | Multi-objecttracking met Kalmanfilters over de sensorstromen, zones en regels | Eén tracklijst, tellingen en gebeurtenissen; webconsole met plan, alarmen, gebeurtenissenlog en CSV-export |
Veelgestelde vragen
Met welke sensor beginnen we best?
Voor poorten en terreinen meestal radar en LiDAR samen: radar voor afstand en snelheid bij elk weer, LiDAR voor exacte positie en vorm. Een camera komt er alleen bij waar het belangrijk is voertuigen op hun uiterlijk te onderscheiden en waar er licht is. We stellen de combinatie voor na het plaatsbezoek.
Werkt het 's nachts en bij regen?
Radar en LiDAR brengen hun eigen signaal mee en hebben geen daglicht nodig, dus de tellingen lopen 's nachts door. Radar is grotendeels ongevoelig voor regen en mist; dichte mist en zware sneeuw beperken wat LiDAR ziet, wat een van de redenen is waarom we beide combineren. Een camera heeft licht nodig.
Welke data verlaten de site?
Gebeurtenissen en tellingen: tijd, poort of zone, klasse, richting en verblijftijd. Ze gaan naar de console, die op servers binnen de EU draait, en naar de exports; alarmen kunnen ook per e-mail of sms worden verstuurd. Camerabeelden blijven, waar een camera wordt gebruikt, op de edgecomputer, tenzij u iets anders afspreekt.
Meer vragen
Kunt u onze bestaande camera's gebruiken?
Vaak als extra beeld, bijvoorbeeld om een gebeurtenis te bekijken. Laat ons weten welke camera's u hebt en hoe ze aangesloten zijn; in de haalbaarheidsstap controleren we of hun zicht en beeld bruikbaar zijn. De tellingen zelf komen van radar en LiDAR.
Wat moeten wij op de site voorzien?
Een montagepunt voor elke sensorpositie, zoals een paal, een muur of een luifel; stroom; en een netwerkaansluiting of een plek met mobiel bereik voor de edgecomputer. Wij brengen en installeren de sensoren en de edgecomputer.
Hoe wordt de prijs bepaald?
Per site. Na het plaatsbezoek maken we een offerte voor het pilotproject en, als u verdergaat, voor het opgeleverde systeem. Er is geen prijslijst.
Draait dit al bij een klant?
Nog niet. Het systeem is gebouwd en getest op onze eigen opnames, en we zetten nu de eerste pilotprojecten op met site-eigenaars. Met een pilotproject tonen we wat het op uw site doet, voordat u over meer beslist.
Vertel ons over uw site
Met enkele antwoorden kunnen we een plaatsbezoek of een pilotproject voorstellen.
Wat u ontvangt, en bijlagen
- Een eerste beeld van welke sensoren bij uw site passen
- Een voorstel voor een plaatsbezoek of een pilotproject
- Een offerte voor uw site: we maken een offerte per site, er is geen prijslijst
U kunt hier een siteplan of foto's bijvoegen, of ze later per e-mail sturen.